その他の情報
観測パラメータと達成感度の導出
観測領域の広さを
l1 ["]  l2 ["]
(スキャン方向にl1、垂直方向にl2)、
1スキャン(on-source)にかかる時間を
tscan [s]、
天球上におけるスキャン速度を
vscan ["/s] =
l1/tscan、
スキャン列どうしの間隔を
 l ["]、
スキャン列の数を
Nrow =
l2/
l (+1)、
OFF点1回あたりのスキャン本数をNscanSEQ、
作成するマップのグリッドサイズを
d ["]
d ["]とします。
この観測において総on-sourceスキャン時間は
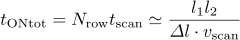
です。
OFF点、望遠鏡の移動時間などを含めた総観測時間は
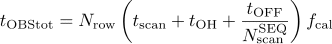
となります。
ただし
tOFF [s]はOFF点積分時間、
fcalはR-SKYキャリブレーション取得のオーバーヘッド
(15分に1回、1分間かけてR-SKYを取得すると、fcal=16/15)です。
tOH [s]はスキャン1本あたりのオーバーヘッドで、
OFF点への往復
2ttranOFF
(ASTEでは典型的にOFF点への片道移動時間ttranOFF=5[s])、
approach時間
tapp [s](ASTEでは4[s]を推奨)、
transit時間
ttran [s](ASTEでは2[s]を推奨)
からなり、

と表されます。
このとき、全観測時間に占めるon-source積分時間の割合は
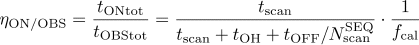
となります。
1グリッドあたりのON-source積分時間は、ビームがグリッド内をスキャンする時間の総計に
ファクター を掛けたもので、
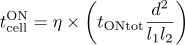
となります。
は
convolutionの関数形とパラメータによって決まる定数で、以下のように求められます。
観測点 i = 1,2,... が空間方向に一様分布しており、
各点のスペクトルを Ti(k)
[k = 1,..,Nch]、
rms雑音温度を  i、
convolution関数の重みを wi とします。
簡単のため、各点の積分時間 t0 および
雑音温度 i = 0 =
Tsys/sqrt(B t0)
を一定とします。
Convolution後のスペクトル T(k) は
T =
(
 wiTi)/(wi)
と書け、その雑音温度は
= sqrt(wi2)/wi 0
= Tsys/sqrt(B tcellON)
となります [ただしtcellON
 (wi)2/(wi2)
t0 ]。
空間方向の長さを、グリッド間隔を単位として書くことにし、
t0を単位面積(1グリッド)あたりのon-source積分時間と再定義すると、
は積分で書き直すことができます:tcellON =
(
 w dx dy)2/w2dx dy
t0
t0 。
デフォルトのパラメータを使った場合、
Bessel×Gauss, Sinc×Gauss, Gauss, Pillbox, Spheroidalに対する
の値はそれぞれ
4.3, 1.2, 6.3, 1.0, 10.2となります。
システム雑音温度をTsys [K]、
作成するマップの周波数分解能をB [Hz]とすると、
on-sourceスキャン由来の雑音温度は
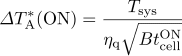
となります。
ここでqは分光計の量子化効率で、
MAC (ACG)では
q=0.88、
WHSFでは0.64です。
一方、1グリッドを構成するのに使われるOFF点の数はおよそ
1+(d-l)/
(NscanSEQl)
個で(実際にはconvolution関数がグリッドの外まで値を持つので実効的なOFF点数はこれより多くなりますが、その効果は無視します。
この効果を考慮に入れると最適OFF点積分時間はおよそ-1/4倍になります。
観測効率への影響は無視できる程度です)、
1グリッドあたりのOFF積分時間は
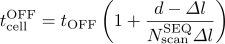
したがってOFF点由来の雑音温度は
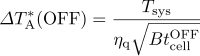
となります。
マップのノイズレベルは
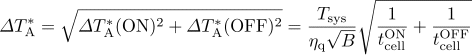
と表されます。
単位観測時間あたりに達成されるマップのノイズレベル
TA*(0)は
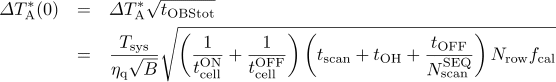
と表されます。
これを最小にするtOFFが最適なOFF点積分時間で、
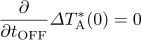
より
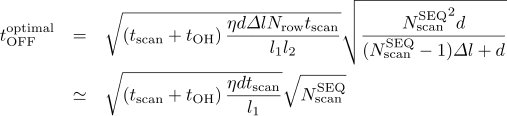
となります。
マップ作成時のconvolution
「はじめに」の図1-2にあるとおり、 デフォルトのBessel*Gauss convolution関数のFWHMはマップグリッド間隔dの約2倍です。 グリッド間隔をビーム幅の0.1倍, 0.2倍, ..., 1.0倍としてマップを作成したとき、 convolution後の点源への応答(実効ビーム)は図5-1のようになります。 点源の強度と実効ビーム幅は図5-2のように変化します。 グリッド間隔をビーム幅の半分にしたとき、 点源のピーク強度は約0.7倍、実効ビーム幅は約1.3倍になることが読み取れます。
dが小さすぎると1点あたりの実効積分時間(tcellON)が小さくなるため ノイズレベルが大きくなります(分解能は望遠鏡のビームで決まるため、過剰なオーバーサンプルになります)。 一方、dが大きすぎると実効分解能が落ちます(2dに漸近します)。 この間で適切なグリッド間隔を選ぶ必要があります。
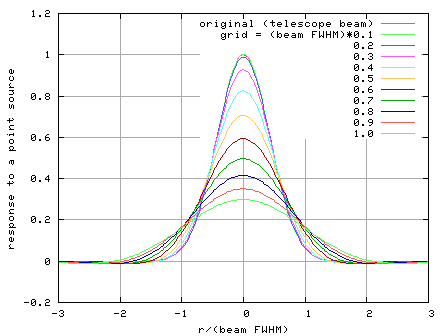
図5-1:マップ作成時のグリッド間隔をビームFWHMの0.1倍, 0.2倍, ..., 1.0倍としたときの、
点源に対する応答(実効ビーム)。
横軸は点源からの距離(ビームFWHMを1として規格化)、
縦軸は強度(convolutionなしのピーク強度を1として規格化)。
ビームはGaussianを仮定。
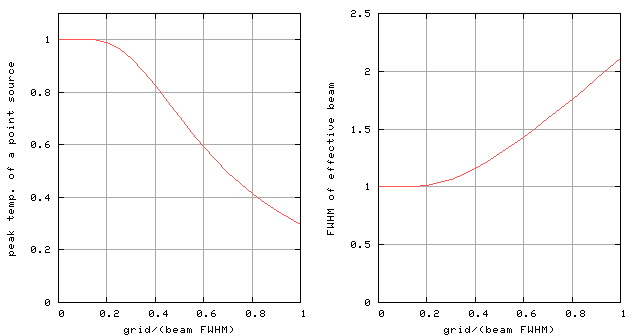
図5-2:マップ作成時のグリッド間隔(横軸:ビームFWHMを1として規格化)を変化させたときの
(左) 点源の強度
(右) 実効ビーム(FWHM)
の変化。縦軸はconvolutionなしの場合を1として規格化。
ビームサイズ・グリッド間隔・convolution関数種別を入れると実効ビームを計算する Cプログラムを用意しました。
マップのGLS投影とWCS
マップ作成時には、天球座標から平面座標への投影法としてGLS (global sinusoidal projection)が使われます。 すなわち、参照点【一般にはSource Tableに記述した座標】を(RA0,DEC0)としたとき、 天球座標(RA,DEC)から平面座標(X,Y)への変換は
sin(X/2) = sin((RA-RA0)/2)*cos(DEC)
Y = DEC-DEC0
で記述されます。 (l,b)を(X,Y)に変換する手段も同様です。
出力されるFITSファイルの座標関係のヘッダはAIPSの形式に準じており、
CRVAL1 = RA0
CRPIX1 = 1 - XBLC/CDELT1 = 1 - (2*asin(sin((RABLC-RA0)/2)*cos(DEC)))/CDELT1
CRVAL2 = DEC0
CRPIX2 = 1 - YBLC/CDELT2 = 1 - (DECBLC-DEC0)/CDELT2
等となっています。 投影の中心は(RA0,DEC0)ではなく(RA0,0)であるため、 World Coordinate System (WCS)への変換に際しては注意が必要です (AIPS Memo 46 "Additional Non-linear Coordinates in AIPS"の脚注2で注意が喚起されています)。
データの量子化ビット数
OTF生データは12ビット(4096レベル)で量子化されています。 NewStarの32ビット(4.3×10⁹レベル)と比較して少ないですが、 データ容量削減のためにこのようにしました。 OTFでは1点あたりの積分時間が短い(0.1秒オーダー)ためにS/N比が低いこともあり、 12ビット量子化による損失は無視できます。 ただし、極端に(ほんとうに極端に)強いスプリアスが入った場合や、 なんらかの原因で観測バンド内においてバンド特性が〜0になった (TA*が発散)場合にはデータに悪影響が発生することがあります。
ドップラー補正
ドップラー(vrad; 基準座標系LSR/Heliocentricに対する望遠鏡の運動)補正は 観測後にソフト的に行っています。 すなわち、スキャン中にvradの変化に応じてLO周波数をシフトさせることはせず、 分光計の出力(R, SKY, OFF, ON)からチャネル毎に (ON-OFF)/(R-SKY)演算を行い、 その後にON点のvradに応じて周波数方向のシフトを行っています。 OFF点にemissionが存在するとデータ上ではabsorptionのように見えますが、 その"absorption"が現れる速度はON点のvradが変化するにつれてずれていくことになります。 これを後から補正することは困難ですので、 OFF点の選定は十分に注意を払って行う必要があります。
仮に、 R, SKY, OFF, ONをそれぞれのvradに応じて周波数方向にシフトさせた後に (ON-OFF)/(R-SKY)演算を行う方式をとれば、OFF点emissionの補正は可能になります。 しかし、この方式ではバンド特性の"微分"がベースラインに乗ってデータの質が著しく悪化するという副作用が発生します。 そのため、(ON-OFF)/(R-SKY)演算後にチャネルシフトを行う方式を採用しています。
FAQ
- Q: できたマップにblank値が入っているのだが。
- A: グリッドの周囲に十分な数(Map GUIの "Minimum number of data"で指定)のデータ点がないとblankが入ります。 注意:ベースラインの引かれていないデータはマップ作成時にスキップされます。
- Q: 観測時にIFの設定を間違えて周波数がずれてしまった。
- A: (1) ヘッダFRQ00を「実際に観測してしまっていた周波数」に書き換えて、 (2) マップ作成時に参照周波数(ラインの静止周波数)を指定すれば 大丈夫なはずです(未検証ですが)。 ヘッダの修正はボタンパネルの「Modify Header」から行います。
- Q: Export版の解析環境はないのか。
- A: あります。NRO45m鏡サイトの Export版NOSTARをご覧ください。
- Q: で本当にOTFは得なのか。
- A: 観測パラメータの決定:計算例
と同じグリッド、同じ分解能のマップをposition switchで取ることを考えてみます。
300"300"の領域を
7.5"グリッドで観測すると観測点数は1681、1点20秒積分で1** (OFF-ON-ON)観測をすると約20時間。
OTFと分解能を揃えると実効積分時間は4.3倍になって
tON=tOFF=86秒、したがって
TA*
=
 Tsys /
qsqrt(B tON)
= 0.087 [K]。
ここで1時間あたりに達成されるノイズレベル
TA*(0)
を比較すると、
OTFでは0.35sqrt(41/60)=0.29 [K]、
position switchでは0.087sqrt(20)=0.39 [K]。
したがって、観測時間ではOTFのほうが(0.39/0.29)2=1.8倍お得です。
あくまで計算上のことではないか、と言われるかもしれませんが、
OTF観測においてほぼ計算どおりのノイズレベルが達成されることは確認済みです。大丈夫です。